

Cada any, l’equip dissenya, construeix i programa un robot diferent, preparat per superar els reptes plantejats a la competició Eurobot
2026
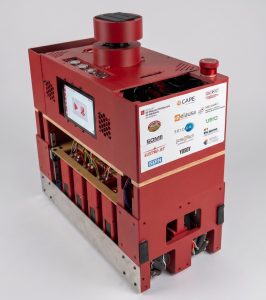
Garrinator XIII
El 2026 vam optar per aquest disseny robust i modular amb l’objectiu de poder reutilitzar-ne la base cada any de cara a nous reptes. Aquell any tots els nostres robots van ser impresos en 3D amb PETG per donar-los una major resistència als impactes i reduir el desaprofitament de material. A més, per tenir encara una major robustesa, se li ha incorporat aquesta placa d’alumini i aquesta base de fusta.
Per facilitar-ne el manteniment, l’escalabilitat i l’eficiència en el futur, s’ha utilitzat ROS2 seguint els principis SOLID, tant en C++ per a una major rapidesa i eficiència, com en Python per facilitar el manteniment.
Gràcies a aquest disseny de pinces amb sensor de color integrat i a les rodes Mecanum, podem agafar i girar les 4 peces alhora de manera ràpida i eficient, desplaçant-nos unidireccionalment mentre ho fan.
Garrinator XII
Robot omnidireccional autònom amb ROS2 integrat, capaç de detectar obstacles i de localitzar-se amb precisió a través del camp.
Construït amb una combinació de peces impreses en 3D, planchas d’alumini i fusta, que li donen robustesa i versatilitat.
Incorpora un actuador avançat amb guies telescòpiques, controlat per dos motors pas a pas i equipat amb electroimants inversos, que permeten agafar el material magnètic del camp amb exactitud i fiabilitat.
2025

2024

Garrinator XI
Robot diferencial autònom amb ROS1 integrat, capaç de detectar obstacles i reaccionar amb agilitat gràcies als seus motors brushless.
La seva estructura combina peces impreses en 3D amb planchas de fusta i acrílic, aconseguint un disseny robust i alhora versàtil.
Incorpora un actuador singular: un doble revòlver controlat per motors pas a pas, equipat amb sensors de contacte i de presència que li permeten interactuar amb l’entorn amb precisió i fiabilitat.
Garrinator X
Robot omnidireccional de tres rodes omniwheel, dissenyat per emmagatzemar i manipular discos de plàstic de diferents colors i construir una torre de tres discos amb un patró cromàtic concret.
Equipat amb motors pas a pas tant per al moviment de les rodes com per al control del braç manipulador.
El braç disposa de tres graus de llibertat, pot desplaçar-se a qualsevol posició del pla XY i, a més, pujar i baixar mitjançant unes guies amb sistema de corretges.
L’efector final incorpora tres petites ventoses amb una electrovàlvula que permeten subjectar els discos per succió i col·locar-los amb precisió.
2023

Galeria d’imatges dels altres robots creats al llarg dels anys per l’equip


