

Cada año, el equipo diseña, construye y programa un robot diferente, preparado para superar los retos planteados en la competición Eurobot.
2026
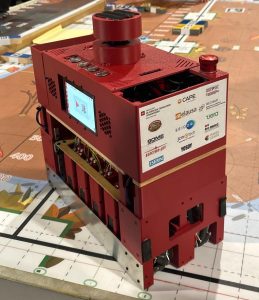
Garrinator XIII
En 2026 optamos por este diseño robusto y modular con el objetivo de poder reutilizar su base cada año de cara a nuevos retos. Ese año todos nuestros robots se imprimieron en 3D con PETG para dotarlos de una mayor resistencia a los impactos y reducir el desperdicio de material. Además, para lograr una robustez aún mayor, se han incorporado esta placa de aluminio y esta base de madera.
Para facilitar su mantenimiento, escalabilidad y eficiencia en el futuro, se ha utilizado ROS2 siguiendo los principios SOLID, tanto en C++ para una mayor rapidez y eficiencia, como en Python para facilitar el mantenimiento.
Gracias a este diseño de pinzas con sensor de color integrado y a las ruedas Mecanum, podemos coger y girar las 4 piezas a la vez de manera rápida y eficiente, desplazándonos unidireccionalmente mientras lo hacemos.
Garrinator XII
Robot omnidireccional autónomo con ROS2 integrado, capaz de detectar obstáculos y de localizarse con precisión en el campo.
Construido con una combinación de piezas impresas en 3D, planchas de aluminio y madera, que le otorgan robustez y versatilidad.
Incorpora un actuador avanzado con guías telescópicas, controlado por dos motores paso a paso y equipado con electroimanes inversos, que permiten recoger el material magnético del campo con exactitud y fiabilidad.
2025

2024

Garrinator XI
Robot diferencial autónomo con ROS1 integrado, capaz de detectar obstáculos y reaccionar con agilidad gracias a sus motores brushless (sin escobillas).
Su estructura combina piezas impresas en 3D con planchas de madera y acrílico, logrando un diseño robusto y a la vez versátil.
Incorpora un actuador singular: un doble revólver controlado por motores paso a paso, equipado con sensores de contacto y de presencia que le permiten interactuar con el entorno con precisión y fiabilidad.
Garrinator X
Robot omnidireccional de tres ruedas omniwheel, diseñado para almacenar y manipular discos de plástico de diferentes colores y construir una torre de tres discos con un patrón cromático específico.
Equipado con motores paso a paso (stepper motors) tanto para el movimiento de las ruedas como para el control del brazo manipulador.
El brazo dispone de tres grados de libertad, puede desplazarse a cualquier posición del plano XY y, además, subir y bajar mediante unas guías con sistema de correas.
El efector final incorpora tres pequeñas ventosas con una electroválvula que permiten sujetar los discos por succión y colocarlos con precisión.
2023

Galeria d’imatges dels altres robots creats al llarg dels anys per l’equip


